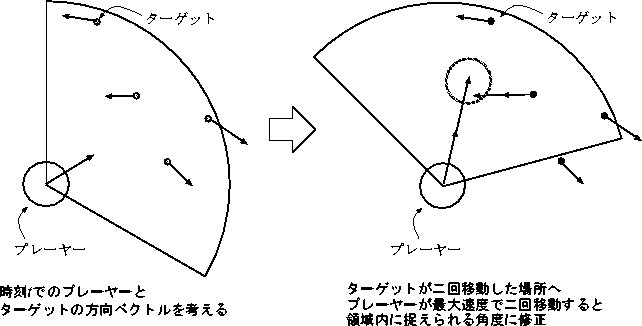
この教師信号No.3も時間的な変化を考慮したものであり、教師信号No.2と同様に�ーゲットの動きを予測する。 プレーヤーの視界に入った�ーゲットの情報(方向��トル)から、動きを予測する。 教師信号No.2では、1単位時間後の�ーゲットの予測しかできない。 しかし、教師信号No.3では�ーゲットの情報から一番早く、効率良く捕まえられる�ーゲットを計算するので、より確実な予測となる。
その方法は、まず、プレーヤーの視界に入った�ーゲットの方向��トルを考える。
この方向��トルから、n 単位時間後(  ) の�ーゲットの位置を計算する。
その位置までプレーヤーが最大速度で進んだ場合、ちょうど�ーゲットがプレーヤーの領域に入るような n があるかを求める。
つまり、n 単位時間後の�ーゲットの位置が概知であるから、プレーヤーはその位置に角度を補正して進めば良いことになる。
ただし、�ーゲットがプレーヤーの領域に入るような n がない場合もあるので、その時は目��ーゲットを変更する。
図 5.5 は n=2 の場合を上げている。
アルゴリ��は
20[pixel]だけ進む
動きを予測した�ーゲットが n 単位時間後に移動する場所を
正面に捉えるような角度  [rad]
進まない(0[pixel]進む)
視野角と同じ  [rad]